



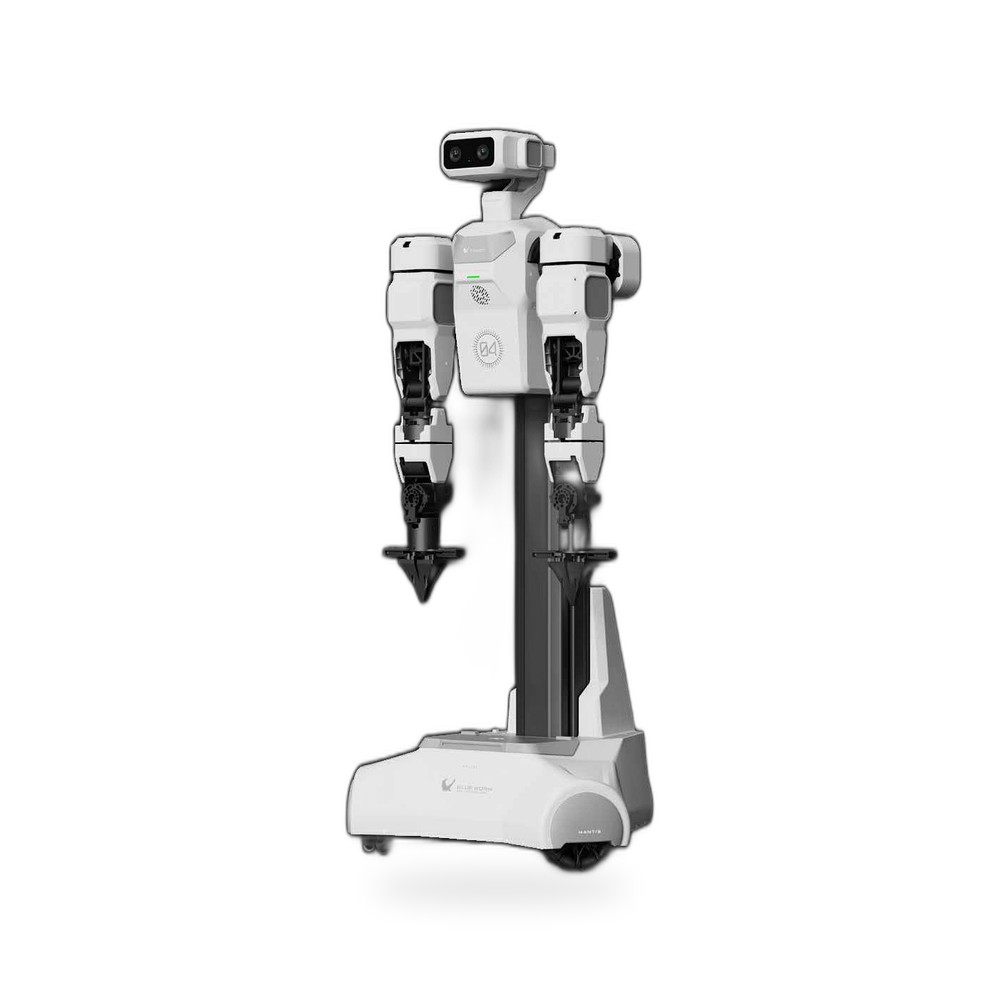
Mantis 小白 双臂(豪华版)
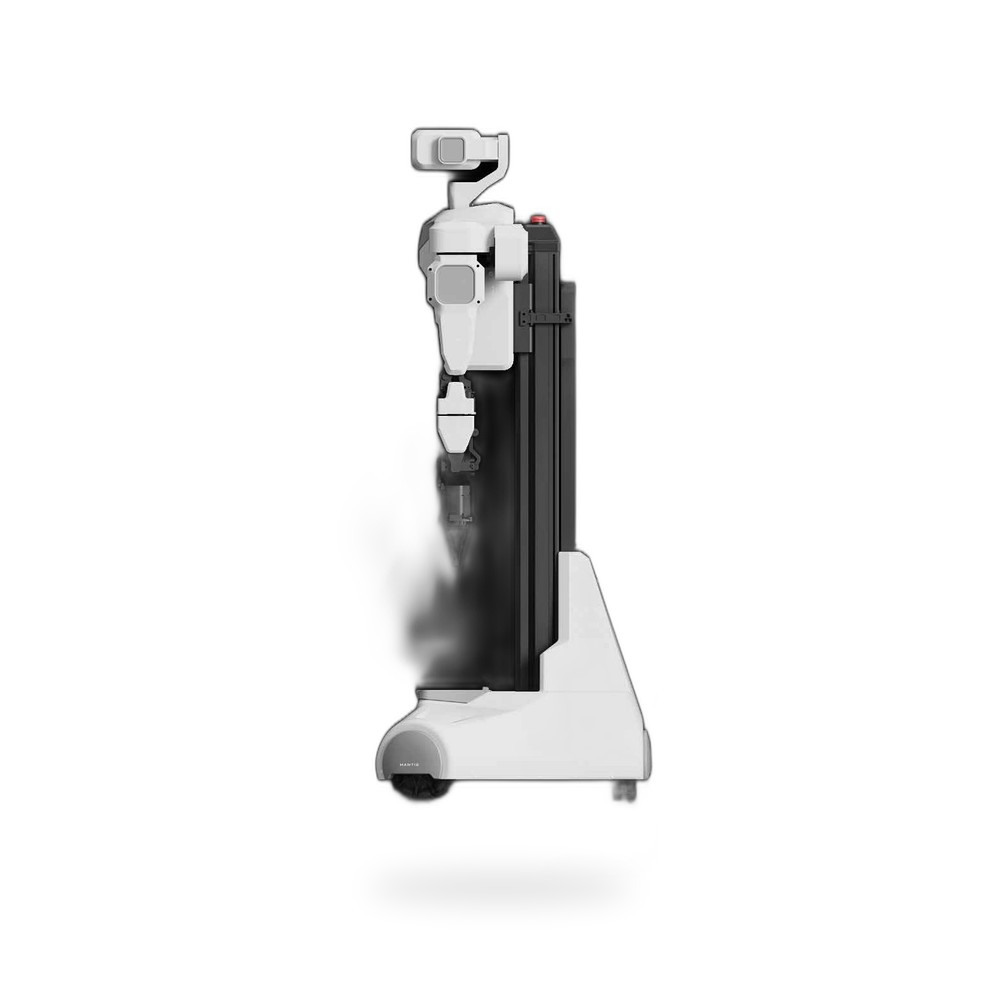
模块化轮式人形机器人 Mantis Standard 小白 · 双臂(豪华版),支持按需选配、自由组合形态。
蓝虫具身
蓝虫具身(Blue Worm)成立于 2025 年,为西安交通大学科技成果转化企业,专注具身智能机器人本体与遥操数采设备研发。其 Mantis 系列采用「一脑多型、真模块化」设计,底盘、手臂、腰部、头部均为标准模块,通过快装接口完成机械与电气连接,可自由组合形态。
-
可选规格
看了又看
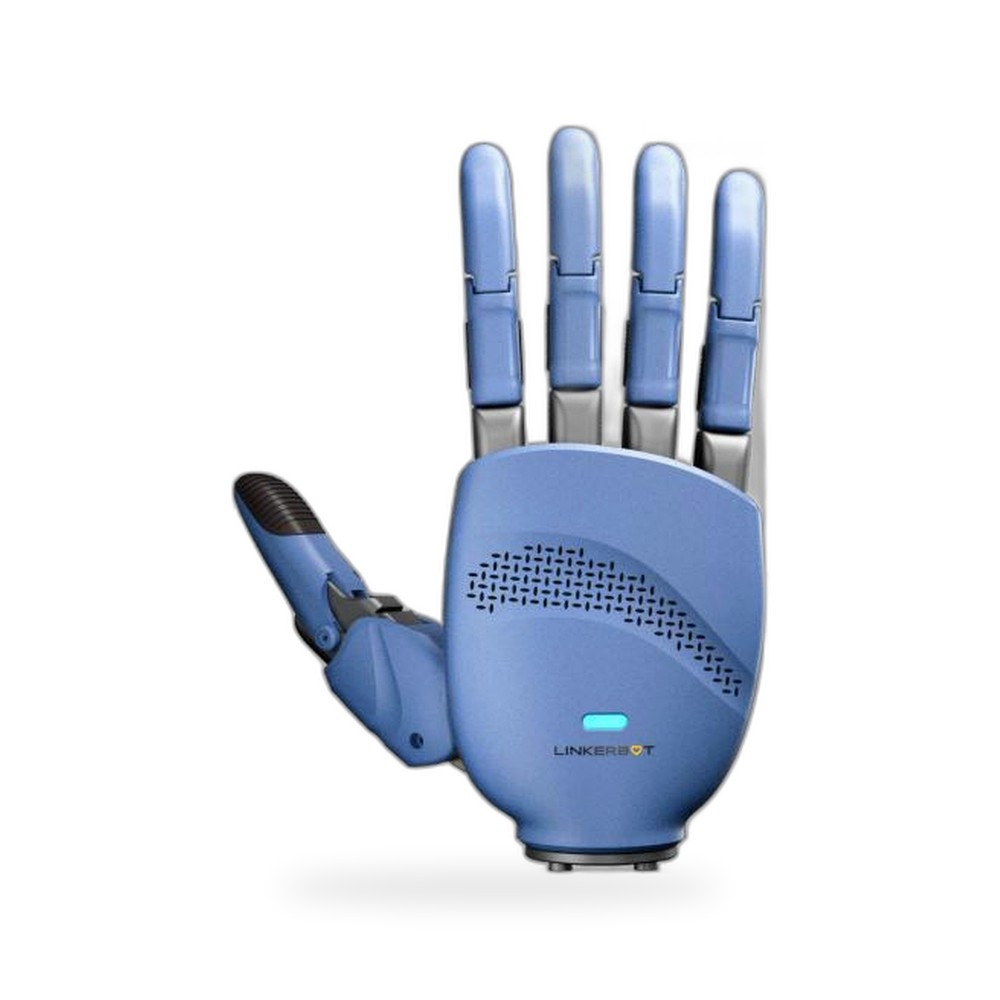
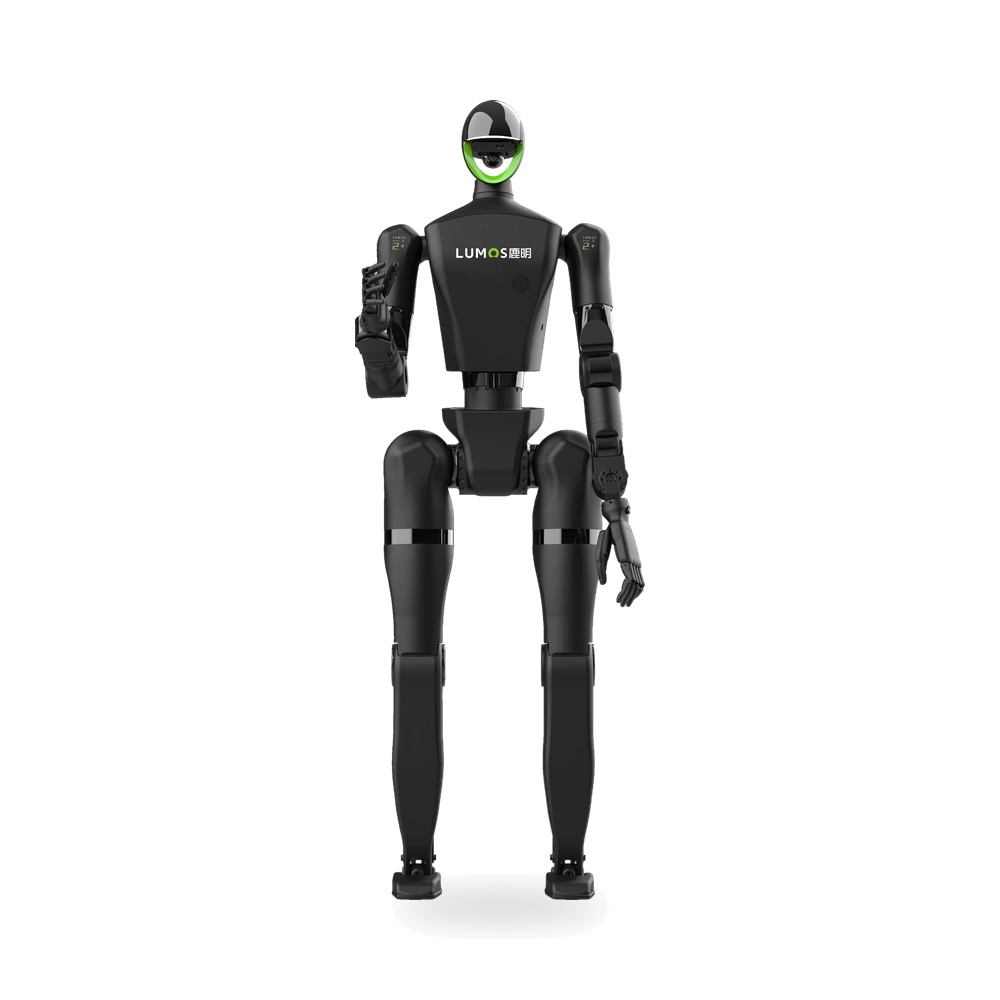
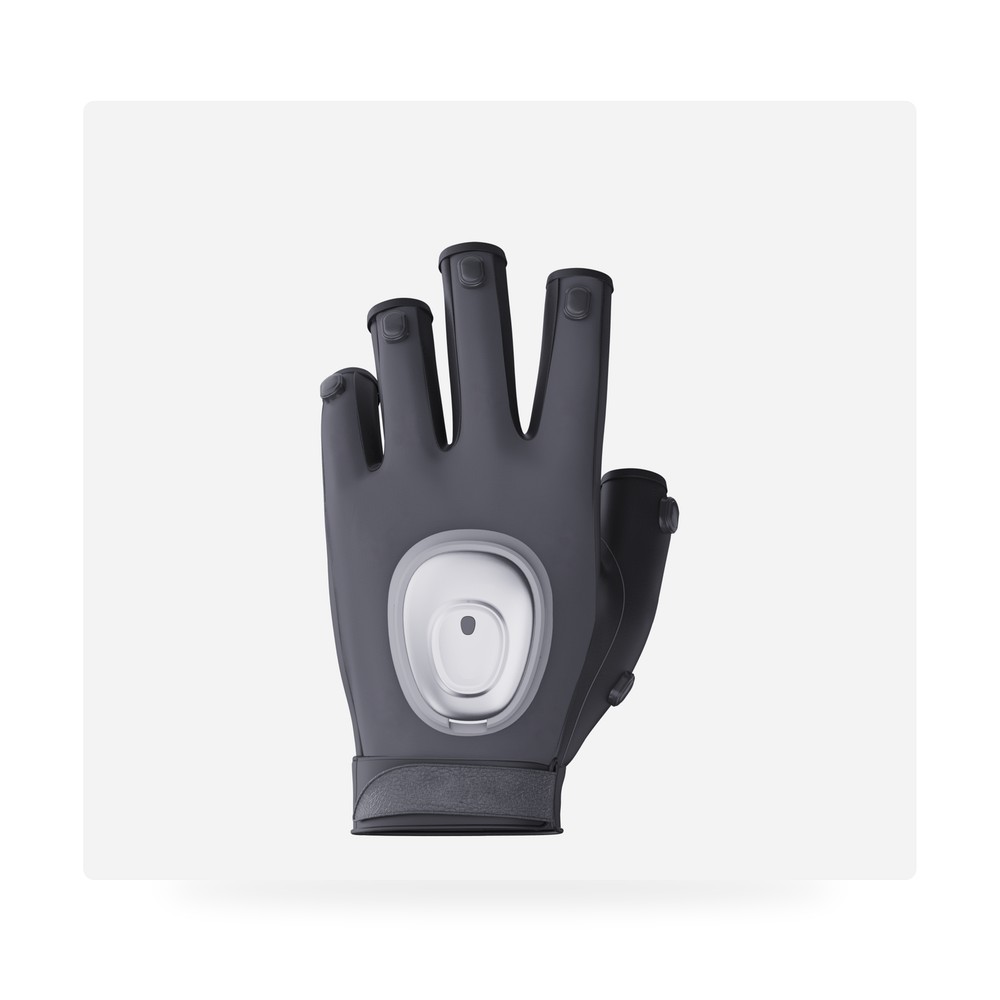
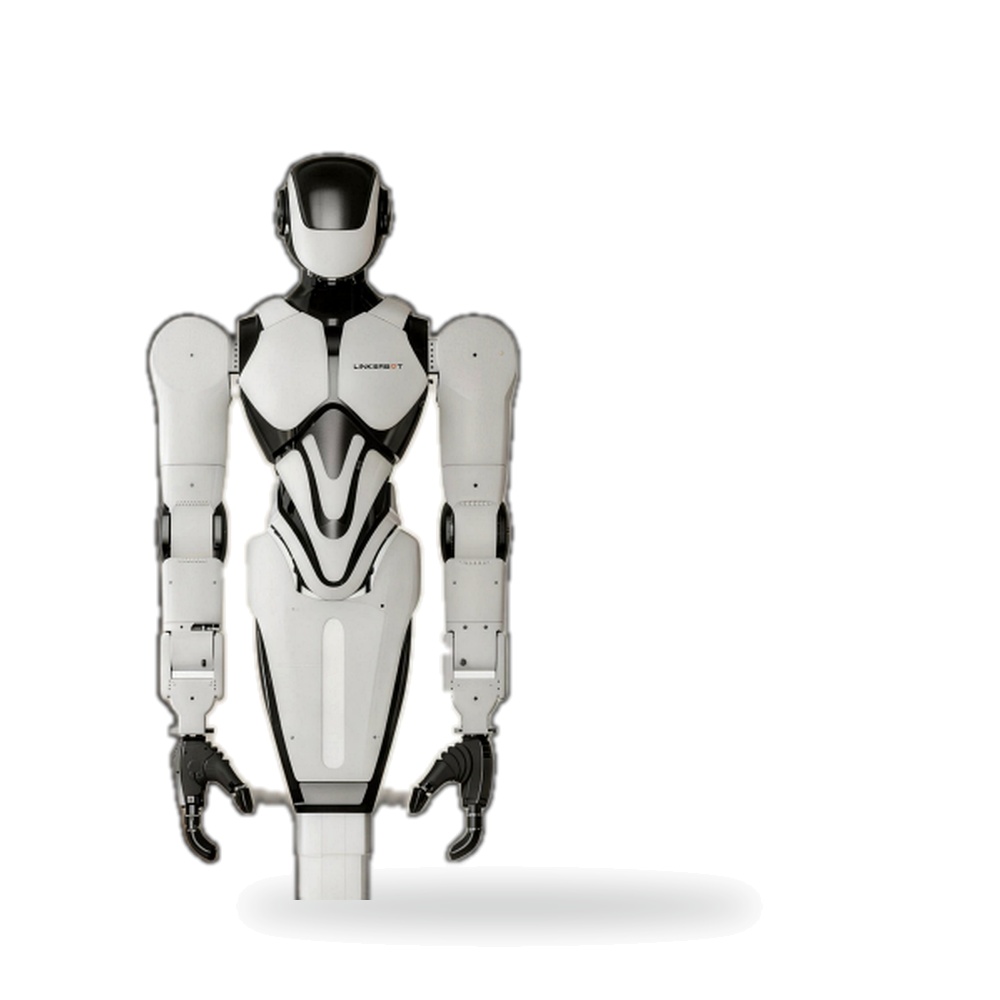
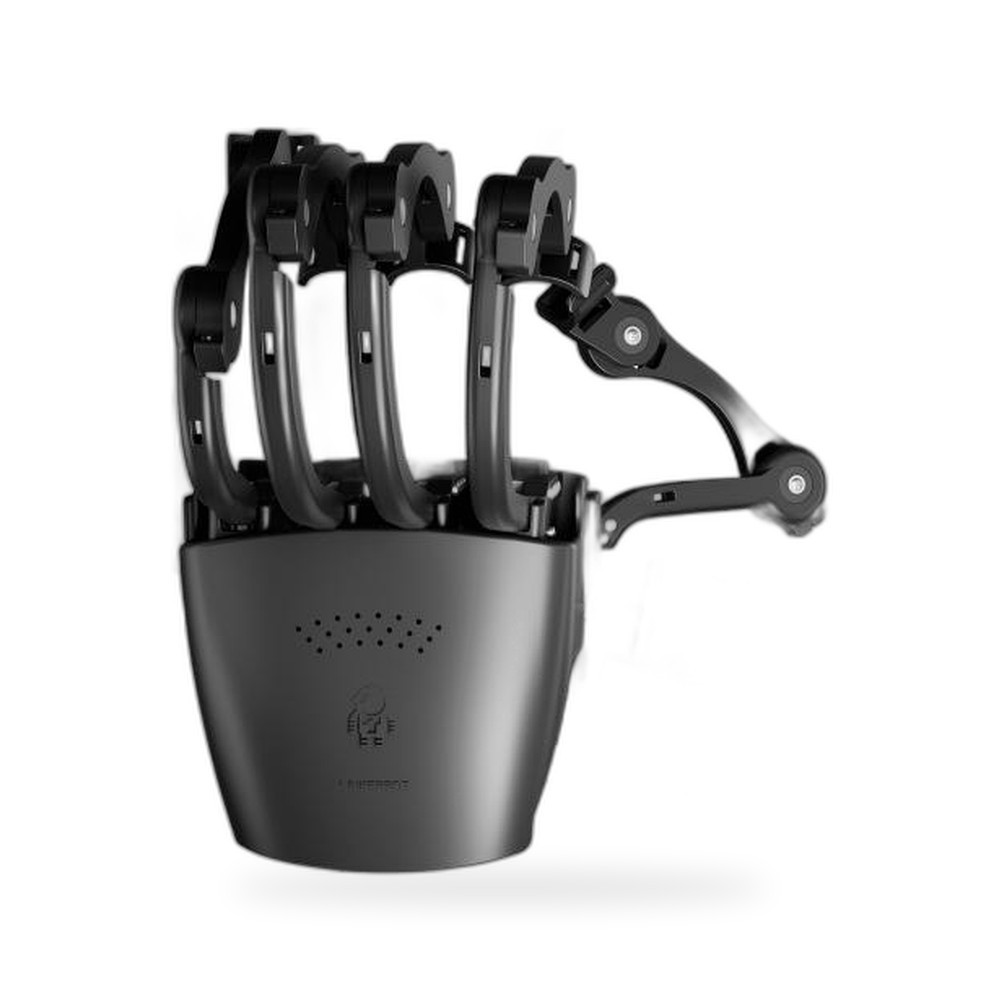
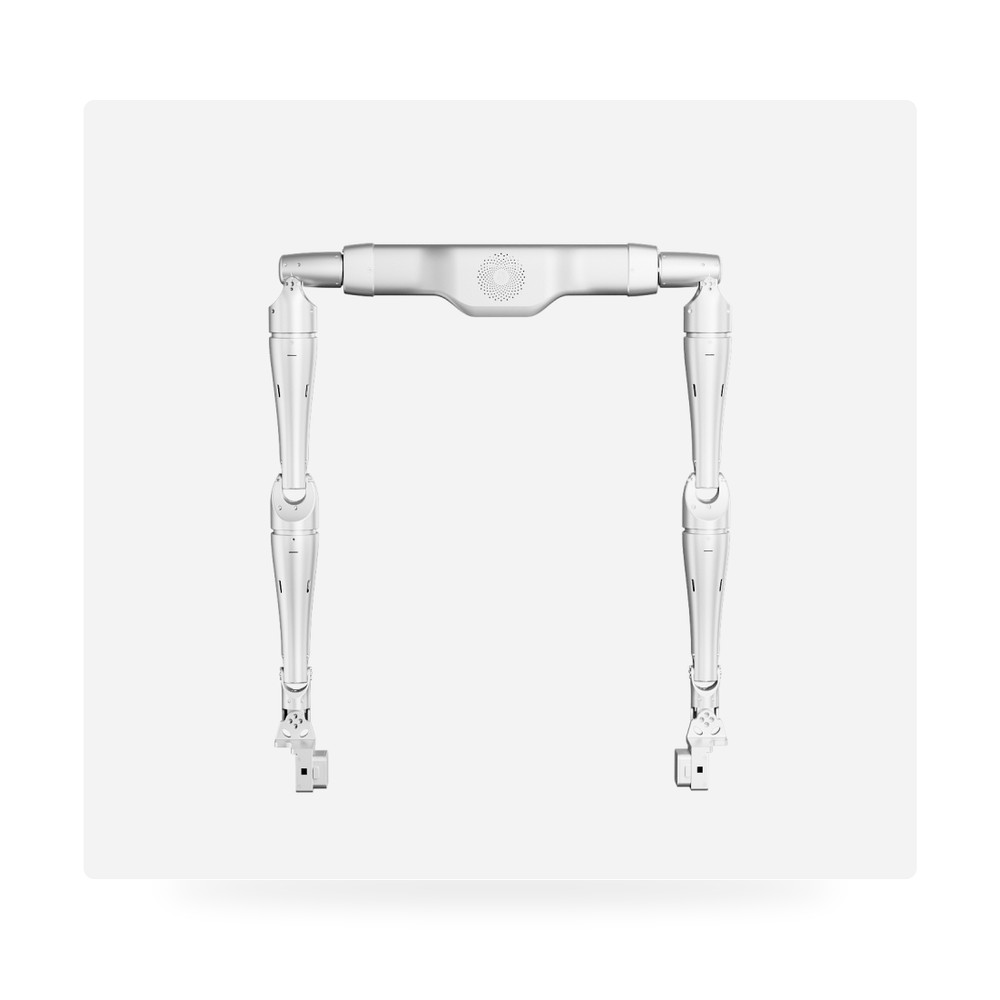
- 简述: 模块化轮式人形机器人 Mantis Standard 小白 · 双臂(豪华版),支持按需选配、自由组合形态。
- 商品型号: lc_dual_lh
产品简介
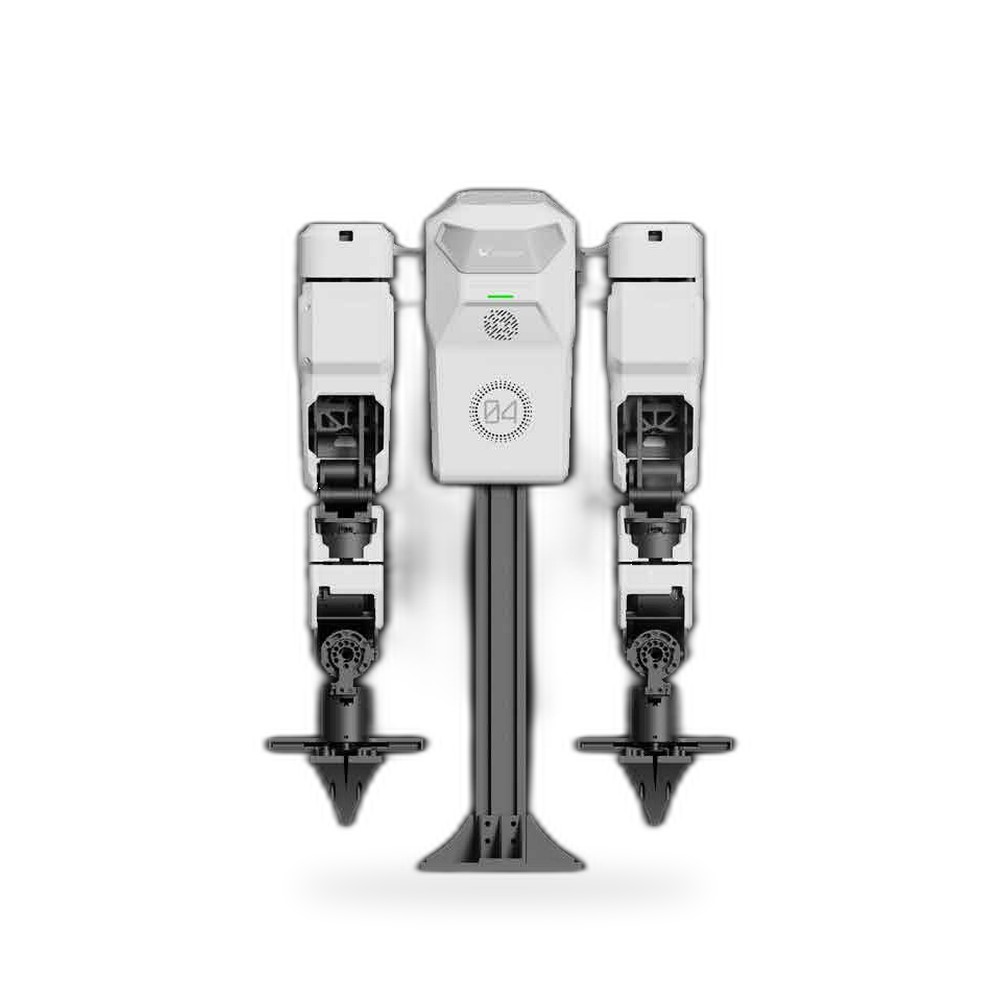
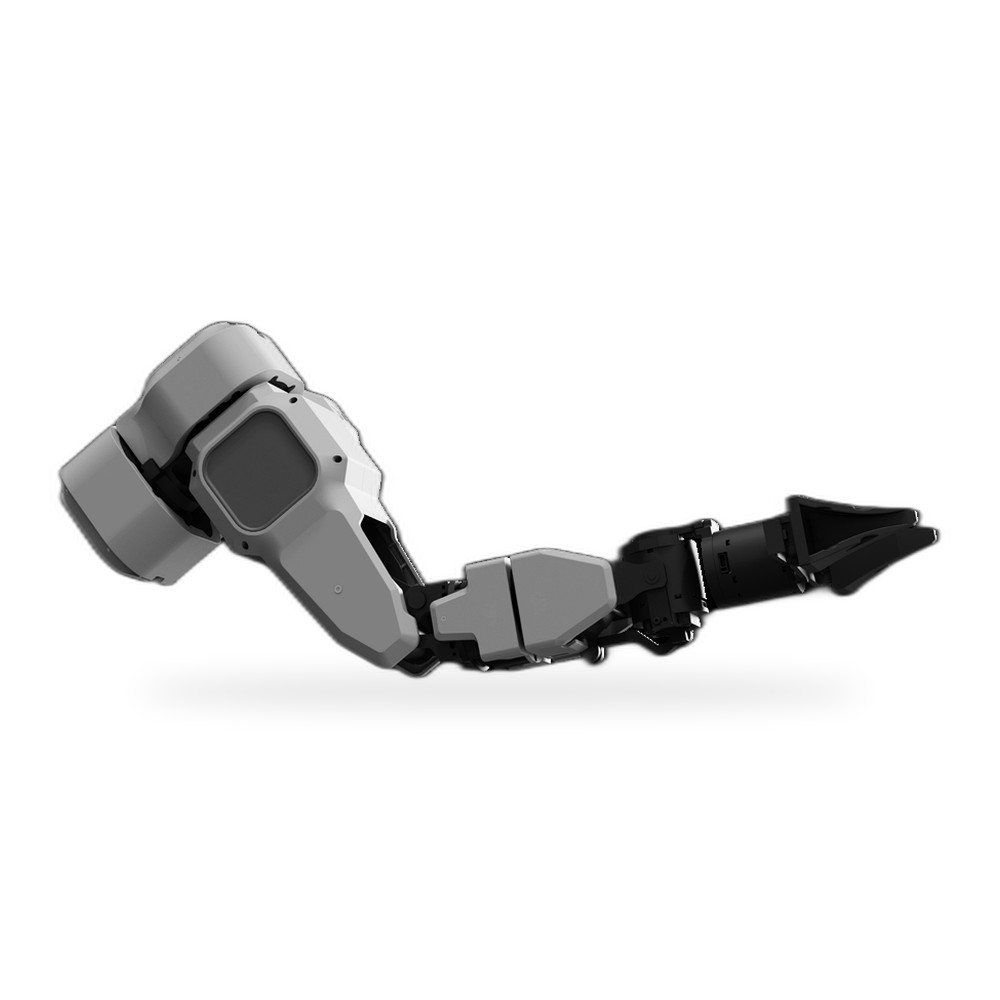
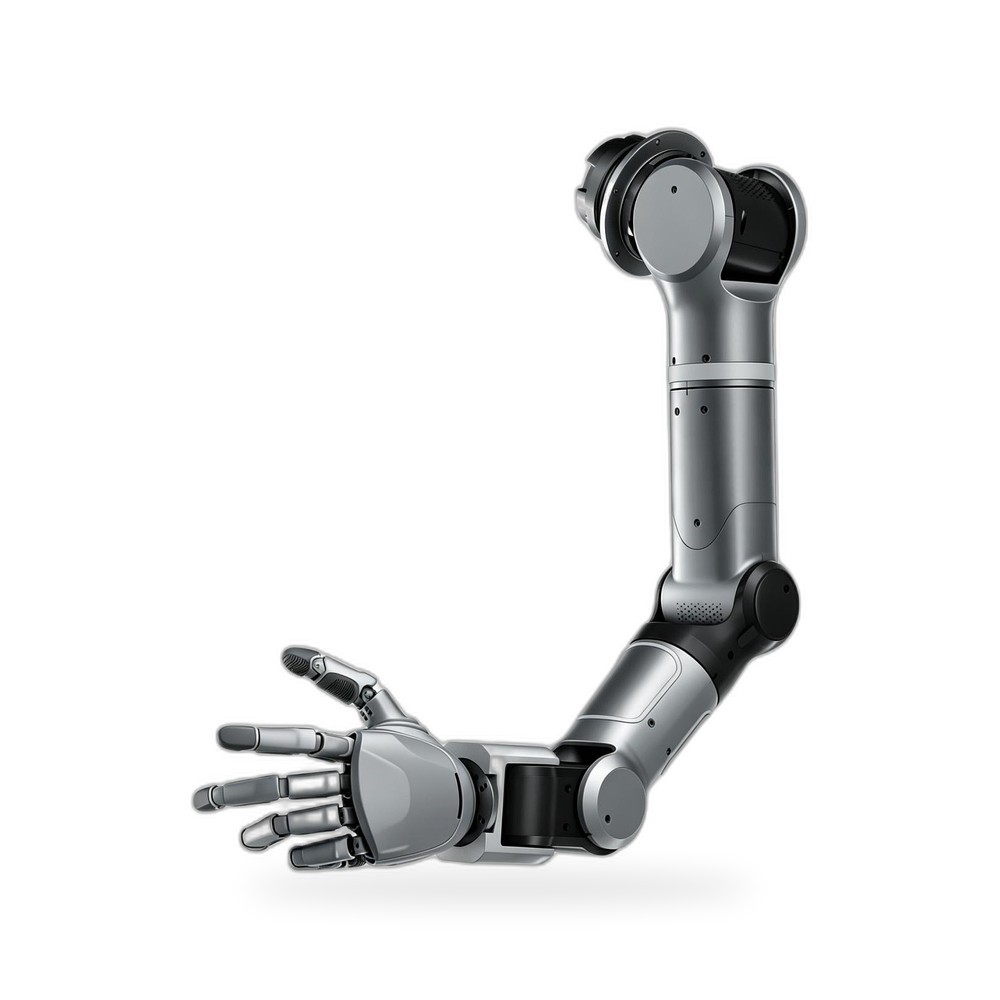
Mantis Standard“小白”的手臂模块为模块化标准模块之一,可通过快装接口与底盘、腰部、头部自由组合;也可单独购置用于桌面双臂工作站构建。本页为【双臂(豪华版)】配置。
主要特性
· 单臂 7kg / 双臂 14kg 负载,最大电机扭矩 120N·m
· 支持 VR 遥操与 PICO 遥操设备,配置头部相机 ×1
· 支持 Isaac Sim / Genesis 仿真、ROS2 / MoveIt2 / SDK 二次开发
配置参数
| 版本 | 双臂(豪华版) |
| 负载能力 | 单臂 7kg / 双臂 14kg |
| 最大电机扭矩 | 120N·m |
| 通信与数据接口 | WIFI6、蓝牙5.0 / USB3.1、CAN2.0 |
| 主控算力 | 域控 + NUC |
| 仿真环境 | 支持 |
| ROS2 / MoveIt2 / SDK | 支持 |
| VR 遥操 | 支持 |
| PICO 遥操设备 | 支持 |
| VLA 例程 | 不支持 |
| 深度相机 | 头部相机 ×1 |
| 二次开发 | 支持 |
| 质保期限 | 1 年 + 专项服务 |
| 市场定价 | ¥52,800 |
二次开发与生态
· 仿真开发:Isaac Sim / Genesis,面向技能联调、示教生成与策略评估,连接仿真场景与算法研发
· 控制接口:ROS 2 / BlueWorm SDK,提供状态感知与运动控制接口,连接机器人本体、上层算法与智能体应用
· 模型适配:π0.5 / ACT / SmolVLA,适配 LeRobot 开展任务与模型微调,通过端云协同连接模型与机器人
· VR 遥操作:直观控制双臂与夹爪,将人工示教转化为模型学习数据
· 仿真示教:在虚拟场景中构建任务、生成示教,支撑策略训练与迭代验证
· VLA 任务开发:面向衣物折叠、物体取放等操作任务,开展模型微调与部署验证
· Agent 技能编排:基于 DimOS 调用机器人技能,在 Isaac Sim 中探索语言指令到动作执行
配套提供具身智能研发与实训服务,围绕数据、模型与机器人提供配套工具、开发教程及项目技术支持。
没有评价数据
心中有疑问就问问其他同学吧~
我要提问